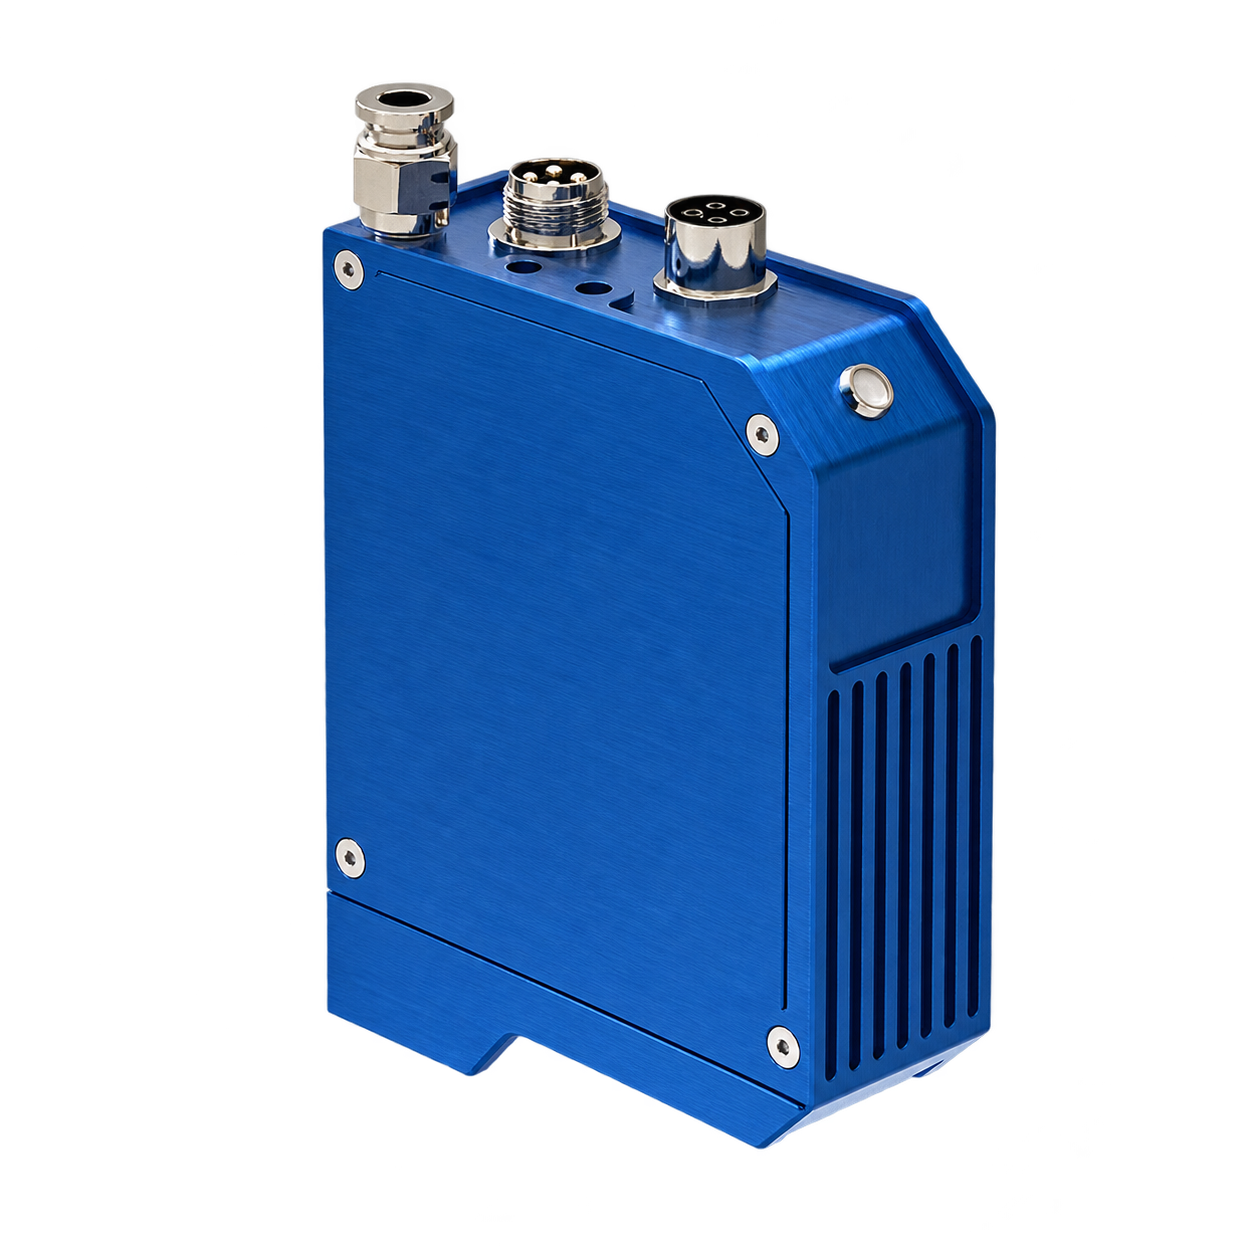
Подбираем и интегрируем лазерное зрение в ваш сварочный комплекс. Адаптируем систему под деталь и технологию, настраиваем работу с роботом, обучаем команду и сопровождаем эксплуатацию.
Узнаёте свою ситуацию? Поможем разобраться в причинах и внедрить решение под вашу деталь, оборудование и процесс.
СИТУАЦИЯ 01
Смещение сварочного стыка относительно запрограммированной траектории
Из-за неточной установки или сборки детали реальное положение стыка отличается от заданных точек. Горелка отклоняется от линии соединения.
КАК МЫ РЕШАЕМ
Настраиваем поиск стыка и коррекцию траектории по данным лазерного датчика. Проверяем работу на ваших деталях с учётом возможностей робота и контроллера.
СИТУАЦИЯ 02
Постоянная ручная корректировка программы робота
Оператору приходится подправлять точки при смене деталей и повторно проверять проход. Перенастройка отнимает время и зависит от опыта команды.
КАК МЫ РЕШАЕМ
Настраиваем поиск и слежение так, чтобы робот учитывал фактическое положение стыка в согласованных пределах. Обучаем команду работе с системой и смене настроек.
СИТУАЦИЯ 03
Дефекты после завершения сварки
Смещение горелки относительно стыка может приводить к дефектам, которые обнаруживаются только на контроле готовой детали и требуют доработки.
КАК МЫ РЕШАЕМ
Настраиваем слежение за стыком, чтобы снизить риск дефектов из-за отклонения траектории. Проверяем результат на деталях вместе с вашей технологической командой.
СИТУАЦИЯ 04
Разброс геометрии деталей и зазоров между ними
После сборки меняются положение кромок и ширина зазора. Одна и та же программа не всегда учитывает эти различия.
КАК МЫ РЕШАЕМ
Подбираем датчик под диапазон геометрии и зазоров, настраиваем измерение профиля и слежение. На образцах определяем допустимые отклонения и условия корректной работы.
Начнём с вашей задачи: разберём, что мешает процессу, и согласуем подход, объём работ и проверку результата.
КАК МЫ РАБОТАЕМ
ОТ ЗАДАЧИ К ВНЕДРЕНИЮ
От вашей детали
до запуска системы.
На каждом этапе определяем, что нужно сделать и как проверить результат.
01
Разбираем задачу
Обсуждаем деталь, оборудование и текущие ограничения. Определяем, что система должна находить, измерять и передавать роботу.
02
Согласуем решение
Определяем состав оборудования, способ подключения, необходимые доработки и критерии проверки. Согласуем объём, стоимость и порядок работ.
03
Внедряем и проверяем
Устанавливаем и настраиваем систему, адаптируем её под процесс. Проверяем согласованные режимы на ваших деталях.
04
Передаём в работу
Обучаем команду и передаём согласованные настройки и материалы. Определяем порядок обращения за технической поддержкой.
80–800 мм
Рабочая дистанция моделей
до 0,03 мм
Точность измерений
Каждый шов — свой профиль. Для каждого профиля — подходящий датчик.
ОБОРУДОВАНИЕ ДЛЯ ВНЕДРЕНИЯ
СЕРИЯ V / ЛАЗЕРНОЕ ЗРЕНИЕ
Датчик — часть
вашего решения.
Подберём оборудование под геометрию детали и способ интеграции. Можно начать с технической задачи или выбрать конкретные модели для запроса.
Найдено: 20 · показано 1–12
Как читать артикул
V-E800-Z300: серия E, рабочая дистанция 800 мм, точность по Z — 300 мкм (0,3 мм). Буквы S / P / L / E / W обозначают линейки каталога. Если рабочая дистанция не указана, R80-180 означает диапазон Z от 80 до 180 мм.
Универсальные
Дистанция 800 мм и широкая зона обзора
Рабочая дистанция800 мм
Точность по Z0,3 мм
Цена по запросу
Универсальные
Рабочая дистанция 600 мм, цикл 10 мс
Рабочая дистанция600 мм
Точность по Z0,1 мм
Цена по запросу
Универсальные
Компактная головка со встроенной обработкой
Рабочая дистанция305 мм
Точность по Z0,07 мм
Цена по запросу
Универсальные
Широкое поле зрения на дистанции 220 мм
Рабочая дистанция220 мм
Точность по Z0,1 мм
Цена по запросу
Универсальные
Больше пространства между датчиком и деталью
Рабочая дистанция220 мм
Точность по Z0,1 мм
Цена по запросу
Универсальные
Для повседневных задач роботизированной сварки
Рабочая дистанция145 мм
Точность по Z0,1 мм
Цена по запросу
Широкий обзор
Большое поле зрения на дистанции 190 мм
Рабочая дистанция190 мм
Точность по Z0,1 мм
Цена по запросу
Высокоточные
Поле зрения 20 мм и дистанция 120 мм
Рабочая дистанция120 мм
Точность по Z0,04 мм
Цена по запросу
Высокоточные
Для малых отклонений профиля
Рабочая дистанция85 мм
Точность по Z0,03 мм
Цена по запросу
Высокоточные
Для точных измерений по двум осям
Рабочая дистанция107 мм
Точность по Z0,03 мм
Цена по запросу
Высокоточные
Быстрый отклик и узкая область измерения
Рабочая дистанция107 мм
Точность по Z0,05 мм
Цена по запросу
Широкий обзор
Поле зрения до 180 мм, дистанция 300 мм
Рабочая дистанция300 мм
Точность по Z0,1 мм
Цена по запросу
Начнём с задачи вашего комплекса.
Подберём оборудование и определим работы по интеграции, настройке и запуску.
ИНТЕГРАЦИЯ С РОБОТАМИ
ЛАЗЕРНОЕ ЗРЕНИЕ ДЛЯ ВАШЕГО КОМПЛЕКСА
Зрение для вашего робота.
Подключение лазерного зрения к роботу, контроллеру и оборудованию комплекса — часть работ по внедрению.
FANUC
KUKA
YASKAWA
ABB
CRP
STEP
ESTUN
EFORT
Совместимость зависит от модели робота, контроллера, интерфейсов связи и комплектации системы. Укажите ваше оборудование — проверим возможность подключения перед заказом.
РЕФЕРЕНСЫ
ОТ ЗАДАЧИ К РЕЗУЛЬТАТУ
Технология
в реальных проектах.
Задачи интеграции, выбранные решения и результаты внедрения на оборудовании.
ТЗМОИ01
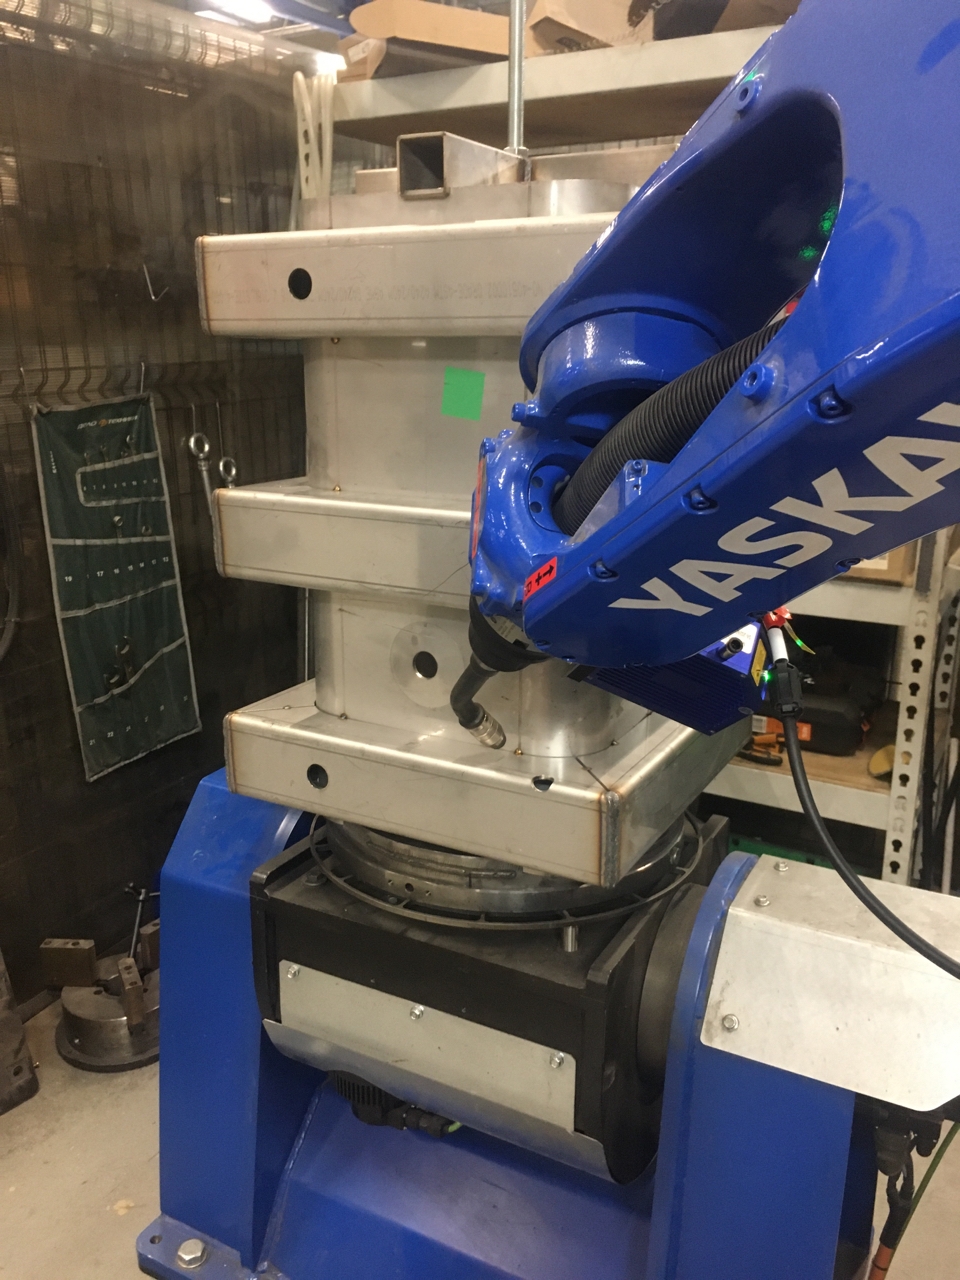
Интеграция лазерного датчика в комплекс с роботом YASKAWA.
Задача
При установке изделия на позиционер фактическое положение сварного соединения отличалось от заданного в программе робота. Из-за отклонений позиционирования горелка не всегда точно попадала в стык.
Требовалось учитывать положение соединения при выполнении сварки и обеспечить совместную работу системы лазерного зрения, робота YASKAWA и позиционера.
Решение
В состав комплекса интегрировали лазерный триангуляционный датчик для определения положения сварного соединения. Полученные измерения позволили учитывать фактическое положение стыка при работе робота и компенсировать отклонения установки изделия.
Отдельно настроили взаимодействие датчика с системой управления комплекса при синхронном движении робота YASKAWA и позиционера.
Результат
Применение лазерного датчика позволило компенсировать отклонения позиционирования изделия и обеспечить попадание горелки в фактическое положение стыка.
Система лазерного зрения согласована с совместной работой робота и позиционера: положение соединения учитывается при их синхронном движении. Таким образом, траектория сварки учитывает реальное расположение шва, а не только координаты, заданные при программировании.
КОМПАНИЯ И КОНТАКТЫ
ОБСУДИМ ВАШУ ЗАДАЧУ
О компании
MIARA
Интегрируем лазерное зрение в роботизированные сварочные комплексы. Помогаем пройти весь путь: выбрать оборудование, адаптировать его под деталь и процесс, настроить взаимодействие с роботом и запустить систему в работу.
Обучаем операторов и инженеров, помогаем с настройками и вопросами эксплуатации. Состав работ и формат технической поддержки согласуем под задачу вашего производства.
Тип соединения, материал и толщина, диапазон зазоров, способ сварки, модель робота или контроллера и доступное место для установки. Фотография или чертёж детали помогут оценить задачу.
Подойдёт ли датчик к моему роботу?
Совместимость зависит от контроллера, интерфейсов связи и комплектации системы. Укажите модель робота и контроллера в запросе — эти параметры нужно проверить до заказа.
Можно ли отслеживать шов во время сварки?
Да, отслеживание в реальном времени — один из режимов таких систем. Возможность применения зависит от геометрии, материала, скорости и условий в зоне сварки.
Почему цена указана по запросу?
Состав системы зависит от задачи: измерительная головка, обработка данных, кабели, защитные элементы и подключение к оборудованию. Для расчёта нужно определить комплектацию.
Что входит в обучение?
Разбираем работу системы на вашем оборудовании: запуск, выбор настроек, проверку измерений и действия в типовых ситуациях. Программу обучения согласуем с учётом задач операторов и инженеров.
Как организована техническая поддержка?
Помогаем с вопросами эксплуатации, диагностикой и настройками. Каналы связи, формат сопровождения и сроки реакции согласуем для проекта. Эти условия можно определить до начала внедрения.
ОБСУДИМ ЗАДАЧУ И СОСТАВ РАБОТ
Обсудим
ваше внедрение.
Расскажите, что нужно настроить или изменить в комплексе. Укажите деталь, тип соединения, модель робота и контроллера — начнём с оценки задачи и объёма работ.